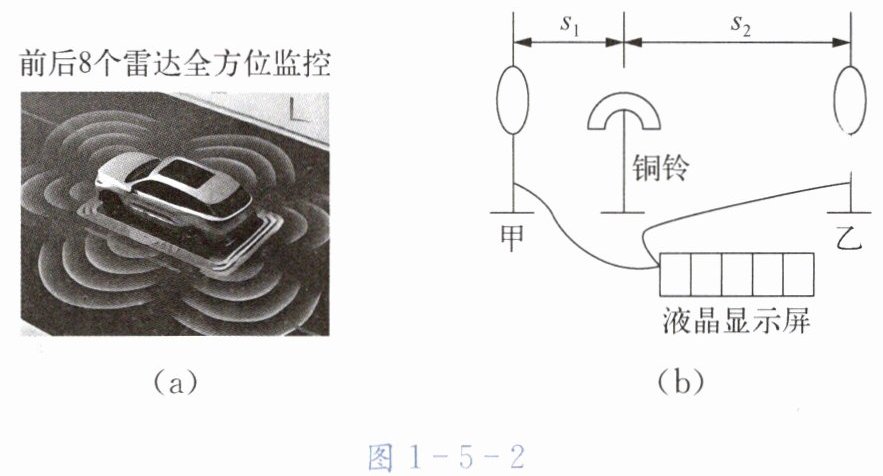
12. 随着科技的进步,自动驾驶汽车已开始在道路上试运行。它通过视频摄像头、雷达传感器和激光测距传感器等了解周围的交通状况,实现自动驾驶过程中躲避障碍物和遵循交通法规的目的。安装在前风窗玻璃上的摄像头用于发现障碍物,识别街道标识和交通信号灯,再配以GPS(全球定位系统)模块等用于监测汽车的位置并保证车辆行驶路线安全。如图1-5-2(a)所示,汽车前后保险杠内安装有多个超声波雷达传感器,用于测量汽车与前后左右各个物体间的距离。如图1-5-2(b)所示为超声波测量仪器的模拟实验装置原理图。
该模拟实验装置的使用说明如下:
① 如图1-5-2(b)所示,甲、乙是声信号采集器。
② 用棒槌敲打铜铃,声音被甲、乙接收。
③ 液晶显示屏显示甲、乙接收到声信号的时间差,单位为毫秒(1 ms=0.001 s)。
(1) 汽车雷达启动后发出
超声波
(超声波/次声波/激光)用于测量物体间的距离,此原理
不能
(能/不能)用于太空测距,你判断的依据是
真空不能传声
;若把铜铃放在甲、乙的中点,则液晶显示屏的示数为
0
;小明将铜铃放到乙的右边,并与甲、乙在一条直线上,则铜铃离乙越远,液晶显示屏的数值
不变
(变大/变小/不变)。
(2) 小华想验证“温度越高,声速越大”的猜想,她把铜铃固定放在乙的右边,并与甲、乙在一条直线上,然后加热甲、乙之间的空气,则液晶显示屏的数值将
C
(填序号)。
A. 变大 B. 不变 C. 变小 D. 无法判断
解析:
【分析】
本题围绕超声波测距的原理展开,需结合声音的传播特性分析各问题:
1. 汽车雷达测距:超声波方向性好、易反射,适合测距,故用超声波;太空是真空,声音无法在真空中传播,因此不能太空测距。
2. 铜铃在甲乙中点:声音到甲、乙的距离相等,根据时间公式$t=\frac{s}{v}$,传播时间相同,时间差为0,显示屏示数为0。
3. 铜铃在乙右侧共线:设甲乙间距为$s$,铜铃到乙的距离为$x$,声音到甲的时间为$\frac{s+x}{v}$,到乙的时间为$\frac{x}{v}$,时间差为$\frac{s}{v}$,与$x$无关,故铜铃离乙越远,时间差不变,显示屏数值不变。
4. 温度对声速的影响:加热空气,声速$v$增大,甲乙间距$s$不变,时间差$\Delta t=\frac{s}{v}$,$v$增大则$\Delta t$减小,显示屏数值变小。
【解析】
(1)汽车雷达利用超声波测距,因为超声波具有良好的方向性和反射性,适合测量距离;声音的传播需要介质,太空是真空环境,真空不能传声,因此超声波测距原理不能用于太空测距。当铜铃在甲、乙中点时,声音传播到甲和乙的距离相等,根据$t=\frac{s}{v}$,传播时间相等,时间差为0,故液晶显示屏示数为0。若铜铃在乙的右侧且与甲、乙在同一直线上,设甲、乙间距离为$s$,铜铃到乙的距离为$x$,则声音到达甲的时间为$t_1=\frac{s+x}{v}$,到达乙的时间为$t_2=\frac{x}{v}$,两者的时间差$\Delta t=t_1-t_2=\frac{s}{v}$,该时间差与铜铃到乙的距离$x$无关,因此铜铃离乙越远,液晶显示屏的数值不变。
(2)验证“温度越高,声速越大”时,加热甲、乙之间的空气,声速$v$增大,而甲、乙间的距离$s$不变,根据时间差公式$\Delta t=\frac{s}{v}$,$v$增大则$\Delta t$减小,因此液晶显示屏的数值变小,故选C。
【答案】
(1)超声波;不能;真空不能传声;0;不变 (2)C
【知识点】
超声波应用、声音传播条件、声速影响因素
【点评】
本题结合自动驾驶中的超声波测距实例,考查声音的相关特性,需要理解时间差与距离、声速的关系,是基础知识点的综合应用,难度适中。
【难度系数】
0.5