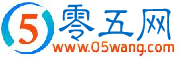
1. 如图所示,古希腊学者阿基米德曾说:“假如给我一个支点,我就能撬动地球。”这句话实际上描述的是一种
省力
杠杆,这种杠杆的动力臂
大于
(选填“大于”“小于”或“等于”,下同)阻力臂,动力
小于
阻力。生活中与此性质相同的杠杆还有
剪铁皮的剪刀(其他答案合理也可)
(请举一例)。
答案:1. 省力 大于 小于 剪铁皮的剪刀(其他答案合理也可)
解析:
【分析】要解决这道题,需先明确杠杆的分类依据:根据动力臂与阻力臂的大小关系,杠杆分为省力杠杆、费力杠杆、等臂杠杆。结合杠杆平衡条件$F_1L_1=F_2L_2$,当动力臂大于阻力臂时,动力小于阻力,属于省力杠杆。阿基米德的名言描述的正是省力杠杆的特点,再结合生活实例举例即可。
【解析】根据杠杆的分类,省力杠杆的动力臂大于阻力臂,由杠杆平衡条件可知,此时动力小于阻力,所以阿基米德“撬动地球”的说法利用的是省力杠杆。生活中属于省力杠杆的例子有剪铁皮的剪刀、撬棍等,任选其一即可。
【答案】省力 大于 小于 剪铁皮的剪刀(合理即可)
【知识点】杠杆分类、杠杆平衡条件
【点评】本题结合名人名言考查杠杆的分类及特点,属于基础知识点的应用,贴近生活,便于理解。
【难度系数】0.2
2. 动力臂为阻力臂4倍的杠杆是
省力
(选填“省力”或“费力”)杠杆。若该杠杆受到的阻力为20 N,则当动力为
5
N时,杠杆处于平衡状态。
答案:2. 省力 5
解析:
【分析】首先根据动力臂与阻力臂的大小关系判断杠杆类型:动力臂大于阻力臂的杠杆为省力杠杆,动力臂小于阻力臂的为费力杠杆;再利用杠杆平衡条件$F_1L_1=F_2L_2$,结合已知的动力臂与阻力臂的倍数关系、阻力大小,计算出平衡时的动力。
【解析】1. 判断杠杆类型:已知动力臂是阻力臂的4倍,即$L_1=4L_2$,因此$L_1>L_2$,根据杠杆分类标准,该杠杆为省力杠杆。2. 计算平衡动力:根据杠杆平衡条件$F_1L_1=F_2L_2$,变形得$F_1=\frac{F_2L_2}{L_1}$,代入$L_1=4L_2$、$F_2=20N$,可得$F_1=\frac{20N× L_2}{4L_2}=5N$($L_2$可约去)。
【答案】省力;5
【知识点】杠杆的分类、杠杆平衡条件
【点评】本题是杠杆相关的基础应用题,核心考查杠杆分类的判断和平衡条件的简单计算,难度较低,需准确掌握相关概念和公式即可解答。
【难度系数】0.8
3. 如图所示,踮脚运动是一项很好的有氧运动。它简单易学,不受场地的限制。踮脚运动中脚部的基本模型是杠杆,下列分析中正确的是 (
C
)
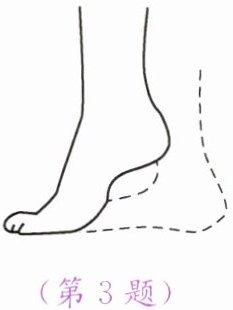
A.脚后跟是支点,是省力杠杆
B.脚后跟是支点,是费力杠杆
C.脚掌与地面接触的地方是支点,是省力杠杆
D.脚掌与地面接触的地方是支点,是费力杠杆
答案:3. C
解析:
【分析】
要解决这道题,需分三步思考:第一步确定踮脚时脚部杠杆的支点位置;第二步明确动力、阻力的作用点;第三步比较动力臂与阻力臂的大小,判断杠杆类型。首先,踮脚时脚部绕着脚掌与地面接触的地方转动,该点是支点,由此可排除支点判断错误的选项;再根据动力臂和阻力臂的大小关系,判断杠杆是省力还是费力,进而选出正确答案。
【解析】
踮脚运动中,脚部作为杠杆,支点是脚掌与地面接触的地方,因此A、B选项中“脚后跟是支点”的说法错误。判断杠杆类型:动力是小腿肌肉对脚的拉力,阻力是人体的重力;动力臂是支点到动力作用线的距离,阻力臂是支点到阻力作用线的距离,此时动力臂大于阻力臂,根据杠杆平衡条件,动力小于阻力,属于省力杠杆,故C选项正确,D选项错误。
【答案】
C
【知识点】
杠杆支点;杠杆分类
【点评】
本题结合生活中的踮脚运动考查杠杆的相关知识,属于基础应用题,重点考查学生对杠杆支点判断、省力与费力杠杆判断方法的掌握,难度适中。
【难度系数】
0.6
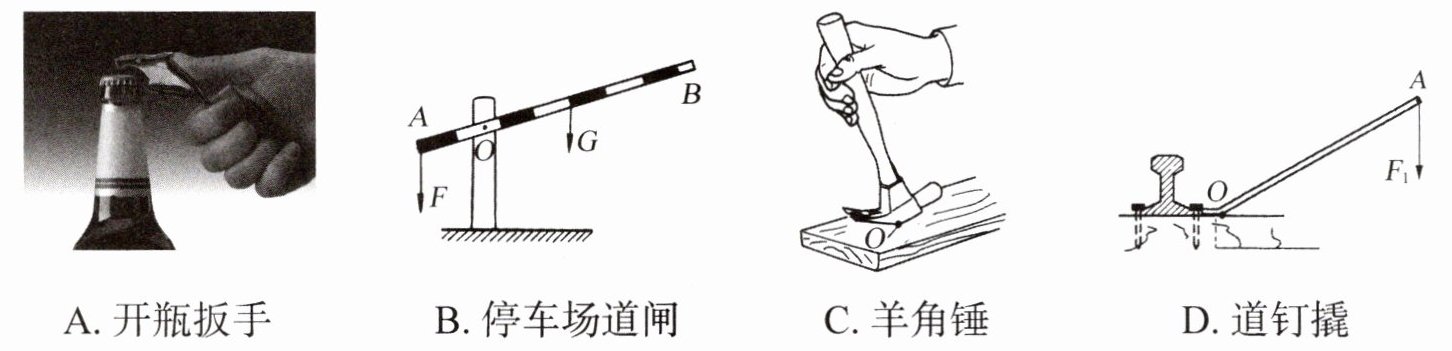
4. 如图所示,下列工具在使用过程中属于省距离杠杆的是 (
B
)
答案:4. B
解析:
【分析】要判断属于省距离的杠杆,需明确:省距离的杠杆是费力杠杆,其核心特点是动力臂小于阻力臂。解题时,需逐个分析各选项中杠杆的支点、动力臂和阻力臂的大小关系,从而确定杠杆类型。
【解析】逐个分析选项:
A. 开瓶扳手:使用时,动力臂大于阻力臂,属于省力杠杆,特点是省力但费距离,不符合要求;
B. 停车场道闸:支点为O,动力臂(手施加力的力臂)小于阻力臂(重力G的力臂),属于费力杠杆,特点是费力但省距离,符合要求;
C. 羊角锤:使用时,动力臂大于阻力臂,属于省力杠杆,特点是省力但费距离,不符合要求;
D. 道钉撬:使用时,动力臂大于阻力臂,属于省力杠杆,特点是省力但费距离,不符合要求。
综上,答案为B。
【答案】B
【知识点】杠杆的分类、费力杠杆的特点
【点评】本题考查杠杆类型的判断,关键是掌握动力臂与阻力臂的大小关系对杠杆类型的影响,需准确分析各杠杆的力臂大小。
【难度系数】0.5